
Auf der GTC Berlin präsentierte NVIDIA eine Reihe von Verbesserungen an seinem On-Premises-KI-Ökosystem, wobei der Schwerpunkt auf den Plattformen RTX Spark, DGX Spark und DGX Station lag. Diese Verbesserungen umfassen neue Hardware, Softwareoptimierungen und Modellintegrationen.

Die Anwendung Underdog Desktop Agent wurde für die RTX Spark-Plattform angekündigt. Sie ermöglicht die Ausführung von KI-Modellen vollständig lokal auf dem Gerät und vermeidet so Datentransfers außerhalb des PCs. Im Bereich der Softwareentwicklung wurde Recursive Flint vorgestellt, ein offenes, gewichtetes Programmiermodell von Recursive Superintelligence, das für die Hardware des Unternehmens optimiert wurde. Zum Start werden Modelle wie Nemotron, GLM, DeepSeek, Qwen, MiniMax und FLUX.3 für lokale Agenten-Workflows, Codegenerierung und Bilderzeugung unterstützt. Die Effizienz der Arbeitslast wird zudem durch Optimierungen in llama.cpp und vLLM gesteigert, die auf eine höhere Inferenzgeschwindigkeit und einen geringeren Speicherbedarf für die Verwaltung großer Kontexte abzielen.
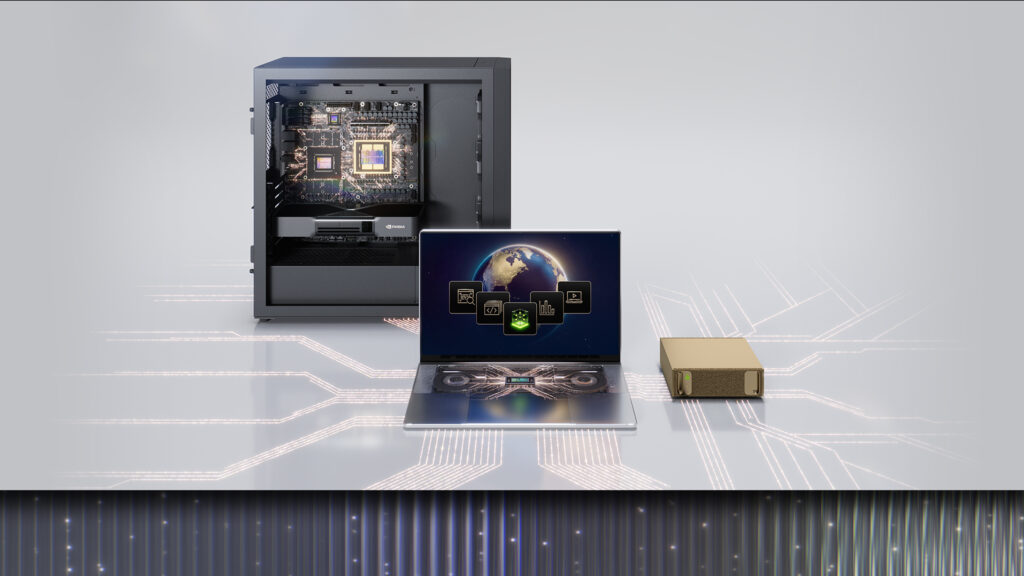
Das DGX Spark-System mit 64 GB Arbeitsspeicher wird ab Freitag, dem 23. Oktober, ausgeliefert. Diese Konfiguration ist auf bis zu acht manuell koordinierte Systeme skalierbar und erreicht so 1 TB Gesamtspeicher. Ein für Ende Oktober erwartetes NVIDIA Sync-Update wird die Unterstützung für diese Acht-Einheiten-Konfiguration sowie das Model Launcher-Tool hinzufügen. Dieses Tool vereinfacht das Herunterladen von Modellen und deren Verbindung mit Programmierwerkzeugen. Das Oktober-Softwareupdate für DGX Spark führt außerdem einen WLAN-Assistenten zum Wechseln von Netzwerken im Gerätemodus sowie Systemdiagnose- und Wartungstools ein.
Für DGX Station wurden sieben Enterprise-Management-Integrationen implementiert, darunter Absolute Security, Splunk von Cisco, Fleet Device Management, Microsoft Intune, Perforce Puppet, Progress Software Chef und Tanium. Die Windows-Version von DGX Station wird im Dezember für den Einsatz in Design-, Simulations-, Validierungs- und Engineering-Automatisierungs-Workflows verfügbar sein. Die Plattform umfasst drei Open-Source-Workflows für Robotik, die sich auf die Optimierung von Steuerungsmodellen, das Erlernen von Manipulationsfähigkeiten und das Training von Modellen zur Generierung synthetischer Daten konzentrieren. Darüber hinaus ermöglicht das Early-Access-Programm den Zugriff auf NVIDIA Cloud Functions auf DGX Station, um lokale Modellendpunkte über eine einheitliche Schnittstelle freizugeben, ohne dass Änderungen am Anwendungscode erforderlich sind.